Hardware / Sensorsystem-Entwicklung
Sensorsystem-Entwicklung
Multisensorsysteme und Verarbeitung dort, wo die Daten anfallen — Array-Geometrie, Synchronisation über Geräte hinweg, Sensorfusion und Ergebnisse, die auf dem Gerät entstehen statt anderswo.
Leistungen
- Multisensor-Architektur und Fusion
- Array-Geometrie und Sensorplatzierung
- Verteilte Sensorsynchronisation
- Echtzeit-Signalverarbeitung
- Verarbeitung und Ergebnisse auf dem Gerät
- Individuelle Sensorik-Pipelines für neue Anwendungen
Was ein Multisensorsystem lösen muss
Sechzehn Mikrofone, zwei Gehäuse, ein Takt — und eine Quelle, die laut beiden an derselben Stelle liegen muss.
Gebaut und vermessen, nicht simuliert
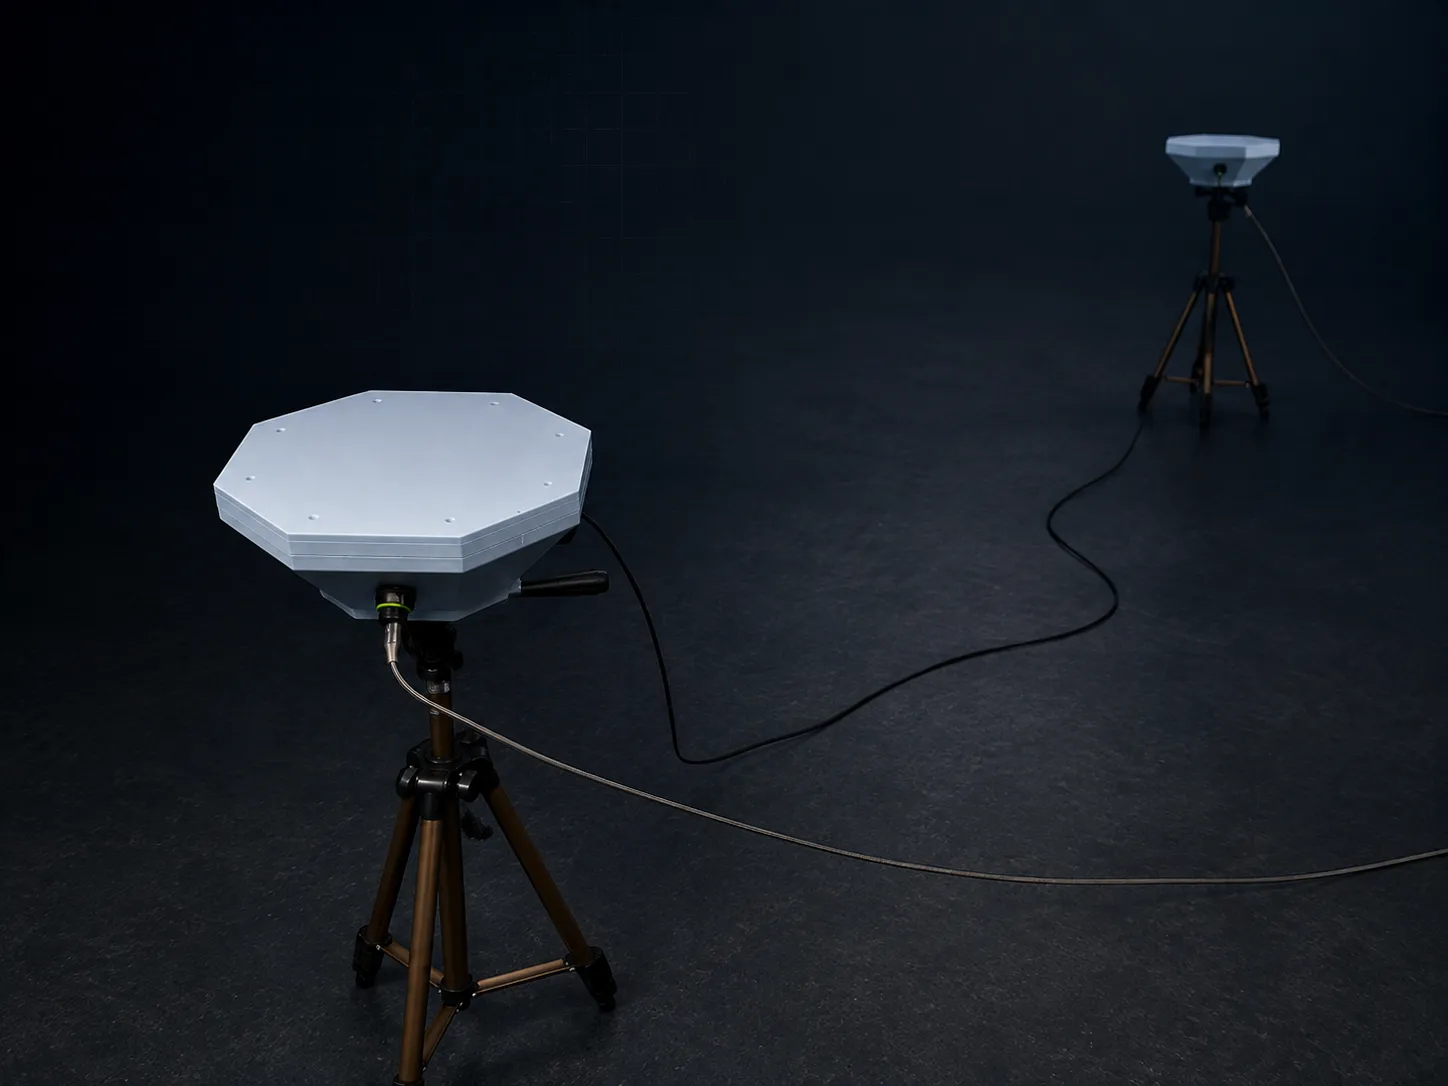
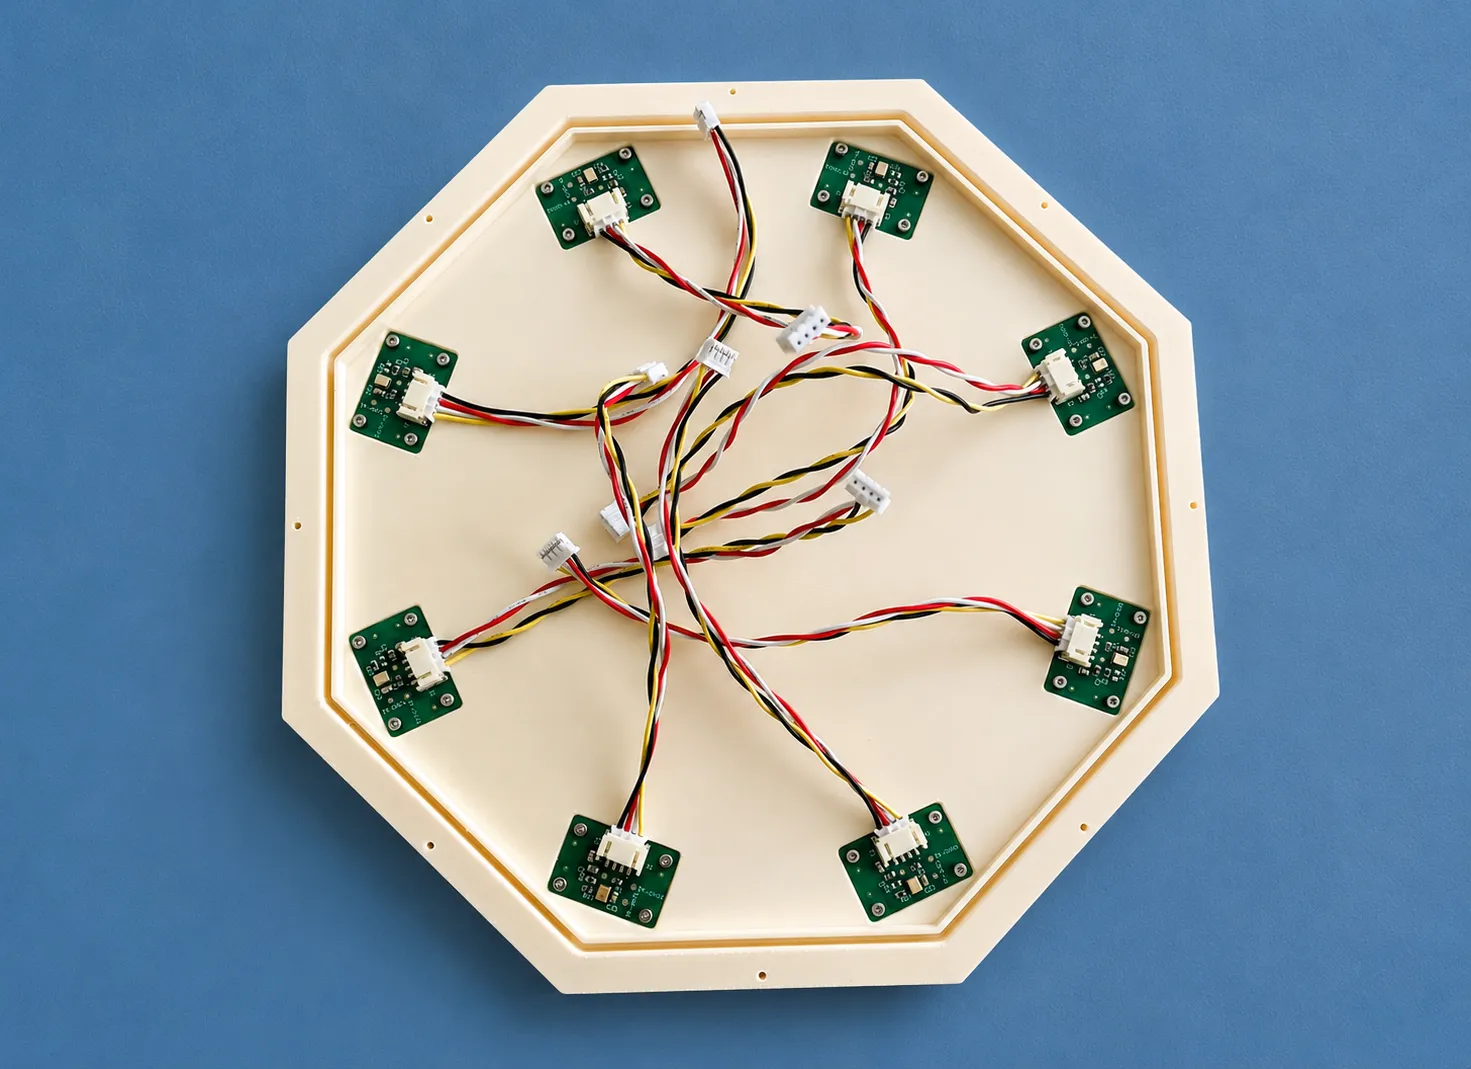
Diese Fähigkeit kommt aus dem Bau unseres eigenen Sensorprodukts, nicht aus einem Kurs. Acht Mikrofone an einem Abtasttakt, Verarbeitung auf dem Knoten, ein zweiter Knoten in derselben Zeitbasis — und das Ganze gegen eine eingemessene Referenz und ein per RTK-GPS verfolgtes Ziel geprüft, mit veröffentlichten Ergebnissen und offen genannten Grenzen.
Der Ansatz lässt sich direkt auf andere Sensortypen übertragen. Schwingung, Druck, Strom, Optik, Gas: Es ändern sich der Wandler und seine Aufbereitung. Nicht ändert sich der schwierige Teil — mehrere Sensoren zeitlich in Übereinstimmung zu bringen, sie dorthin zu setzen, wo die Physik sie haben will, und auf dem Gerät etwas Brauchbares zu rechnen, statt Rohdaten wegzuschicken.
Zu den Messungen →Vier Probleme, in der Reihenfolge, in der sie beißen
Geometrie
Wie viele Sensoren, in welchem Abstand, in welcher Anordnung. Das steckt in der Mechanik fest und lässt sich später in Software nicht verbessern — deshalb wird es zuerst entschieden.
Synchronisation
Abtastung an einem Takt, getrennte Geräte in einer Zeitbasis. Ohne das heißt zwei Sensoren vergleichen: zwei Schätzungen vergleichen.
Aufbereitung
Das analoge oder digitale Frontend zwischen Sensor und Wandler — und das Rauschen, das es hinzufügt oder eben nicht.
Fusion und Verarbeitung
Die Kanäle zu etwas zusammenführen, das eine Bedeutung hat, in der verfügbaren Zeit, auf dem vorhandenen Baustein — nicht hinterher auf einer Workstation.
Verwandt
Mehrere Sensoren, die übereinstimmen müssen?
Bringen Sie mit, was gemessen werden soll und wie genau. Sie bekommen eine ehrliche Einschätzung, ob Sensoranzahl, Geometrie und Zeitbudget das überhaupt hergeben.
Projekt besprechen →