Unser eigenes System
Wavegrasp
Eine neue Generation passiver Detektion und grober Lokalisierung von Drohnen im Tiefflug.
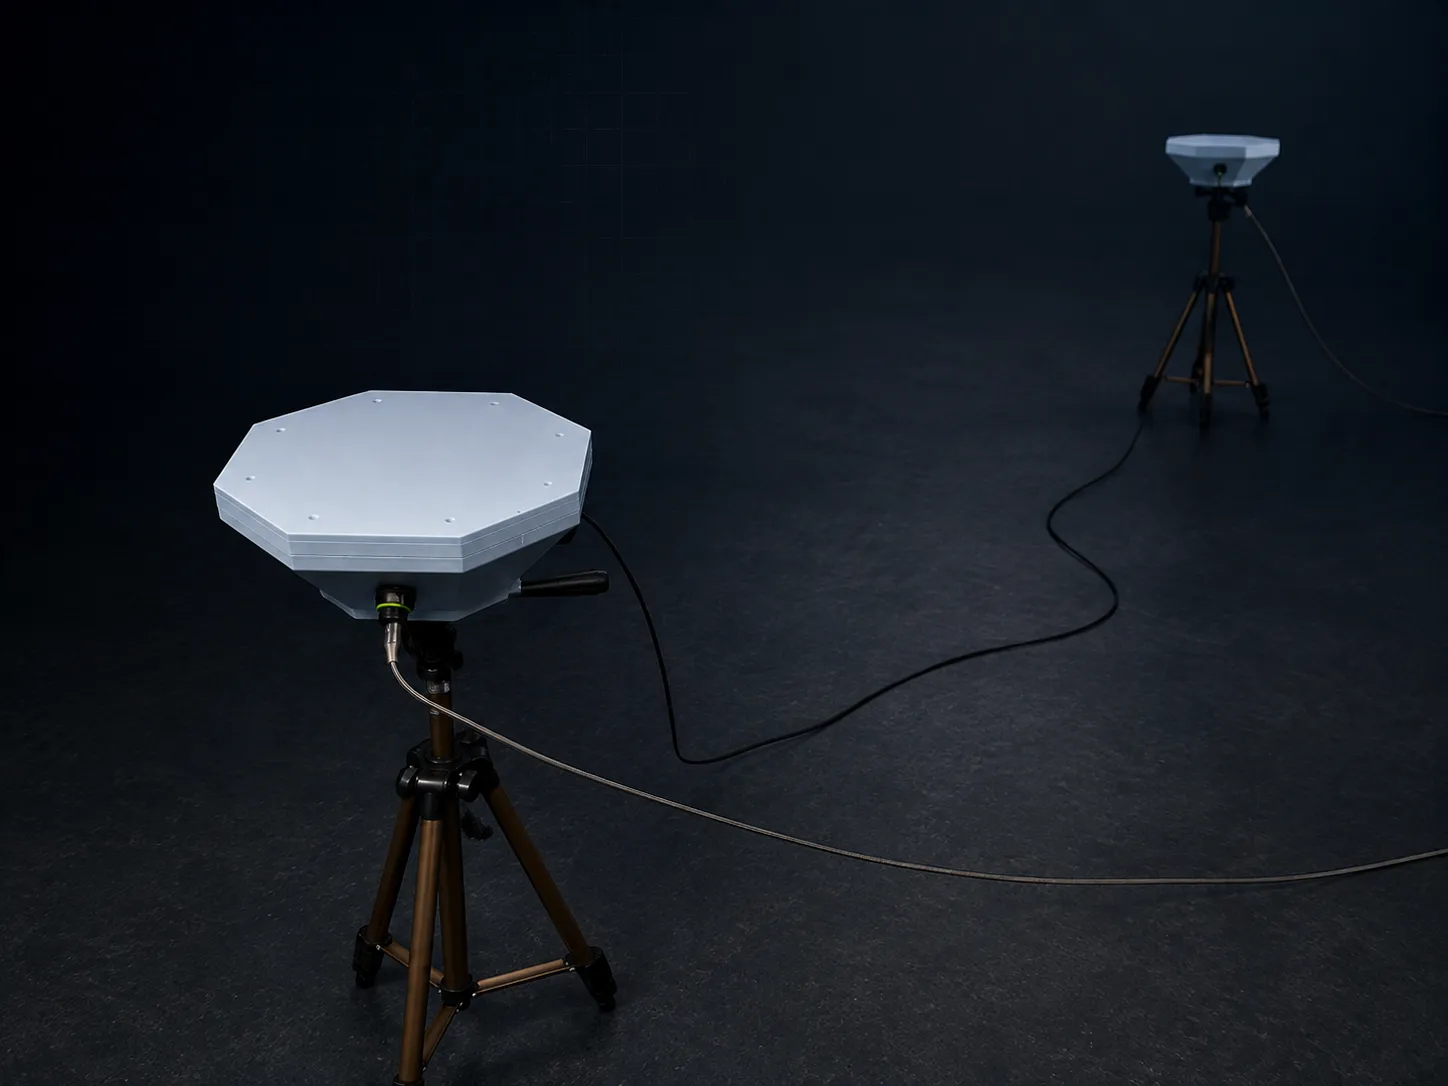
Wir entwickeln Wavegrasp, um Drohnen zu erkennen, ob sie senden oder nicht, auch solche, die für Funkdetektion unsichtbar bleiben: Fluggeräte auf vorprogrammierten Routen oder mit Steuerung über ein Glasfaserkabel. Ein Netz aus Sensorknoten erfasst sie am Geräusch ihres Fluges und lokalisiert sie, ohne selbst ein Signal auszusenden. Ein akustischer Technologiedemonstrator hat das Messprinzip im Feld bestätigt. Auf dieser Grundlage entwickelt Nodomic eine vollständig neue Systemgeneration mit zusätzlicher Sensorik.
Warum passiv
Die meisten Detektionssysteme setzen voraus, dass das Ziel sendet. Unseres nicht.
Funkbasierte Detektion ist hochwirksam, solange eine Drohne über Steuerverbindung, Video-Downlink oder Telemetriekanal sendet. Diese Emissionen sind strukturiert, aussagekräftig und häufig gut zu klassifizieren. Wo sie vorhanden sind, sind sie ein sinnvoller Ansatzpunkt.
Garantiert vorhanden sind sie nicht. Ein Fluggerät auf vorprogrammierter Route braucht keine aktive Steuerverbindung, und ein glasfasergeführtes System führt seinen Befehlsverkehr über eine Faserspule statt über die Luft. Passive Akustik ersetzt die funkbasierte Detektion nicht; sie ist unabhängig von ihr. Im motorisierten Flug bleiben Rotor- und Antriebsgeräusche beobachtbar, auch wenn nutzbare HF-Emissionen fehlen; abhängig von Entfernung, Hintergrundgeräusch und akustischer Umgebung.
Funkbasierte Detektion
Setzt detektierbare Emissionen des Fluggeräts oder seiner Kommunikationsverbindung voraus. Autonome und nicht funkgesteuerte Systeme liefern unter Umständen kein nutzbares HF-Signal.
✕ kein nutzbares Signal, wenn die Emission fehlt
Passive Akustik
Setzt akustische Emissionen voraus, die das Fluggerät im motorisierten Flug erzeugt. Kooperation oder Sendetätigkeit des Ziels sind nicht erforderlich.
✓ Sensorkanal bleibt verfügbar, wenn HF fehlt
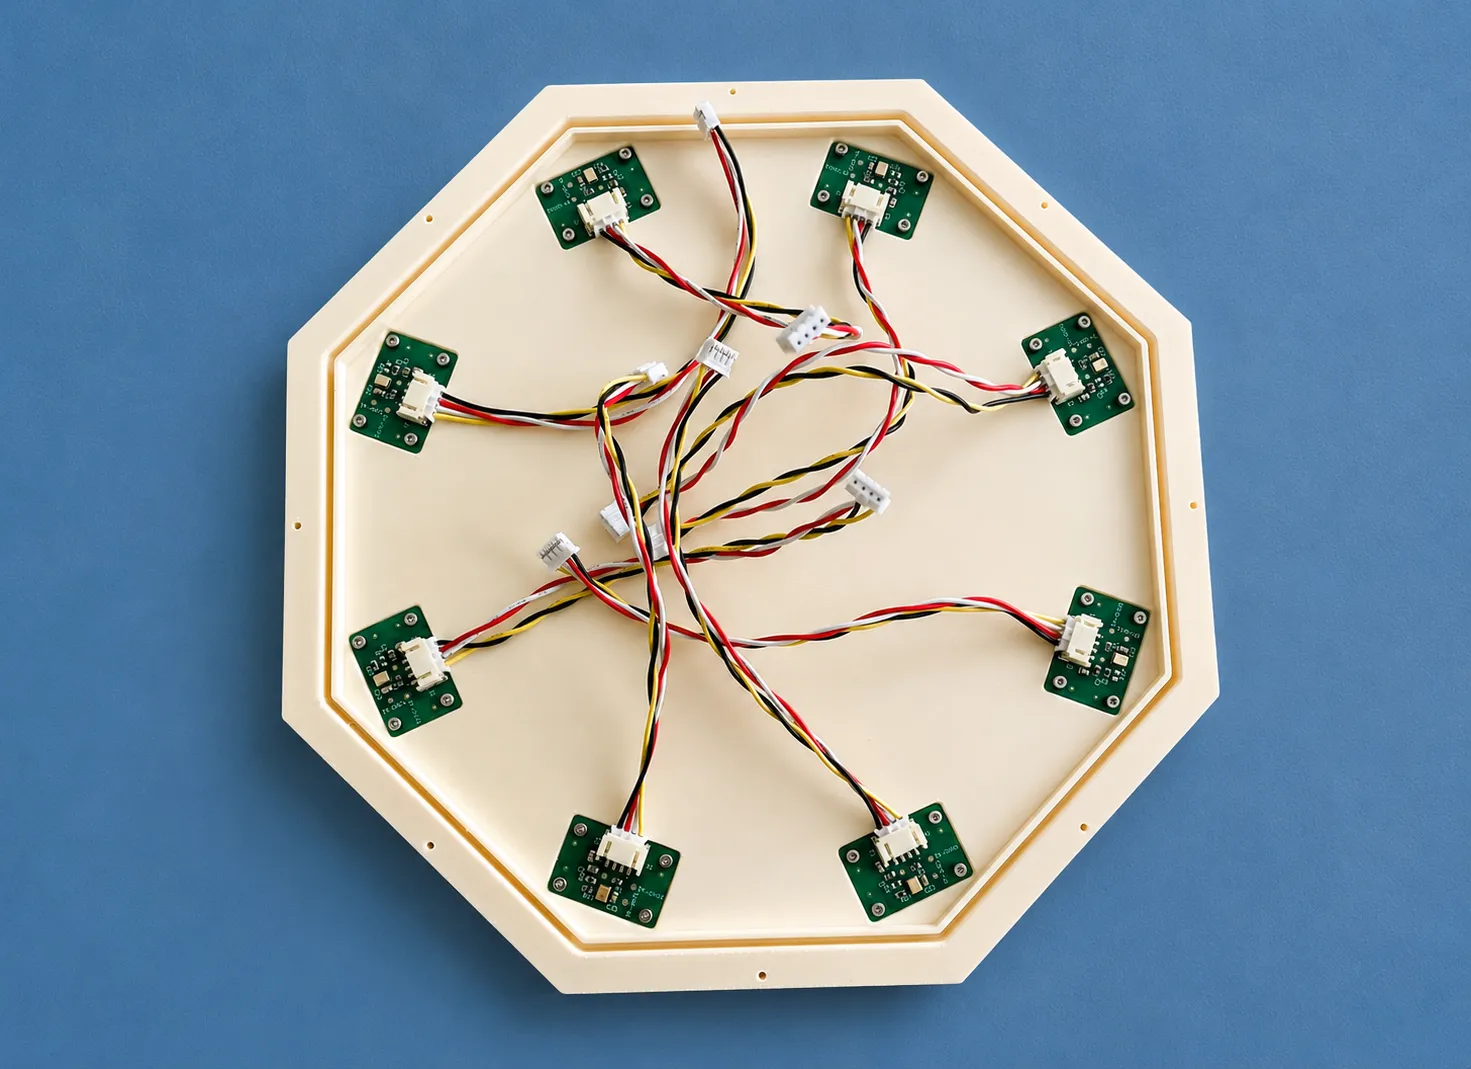
Aktuelle Ausführung des akustischen Arrays
Der aktuelle Prototyp verwendet acht Mikrofone auf einem Teilkreis von 210 mm und erreicht damit eine nahezu gleichförmige azimutale Geometrie für die Richtungsschätzung.
Die Knotenarchitektur ist nicht an diese Geometrie gebunden. Array-Abstände und mechanische Konfiguration lassen sich an Einsatzanforderungen anpassen, und die Plattform lässt Raum für weitere Sensormodalitäten.
Richtungsschätzungen entstehen lokal am Knoten und gehen von dort in das verteilte Lokalisierungssystem ein.
Im Haus entwickelt
Vom akustischen Frontend bis zum Gehäuse: im Haus entworfen, integriert und validiert.
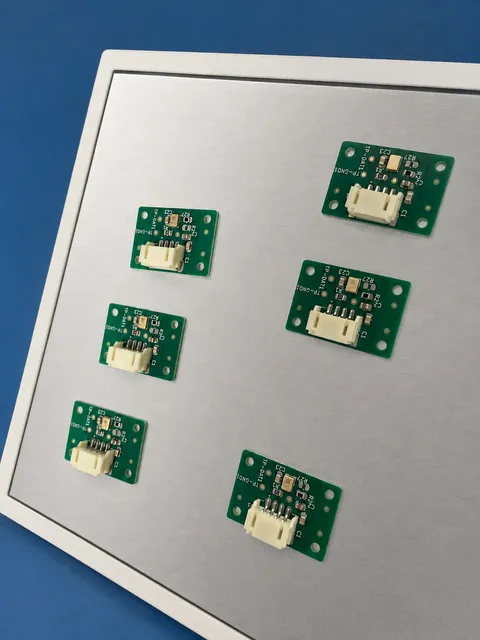
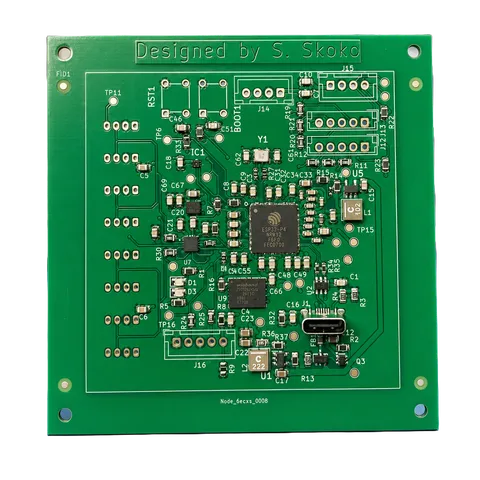
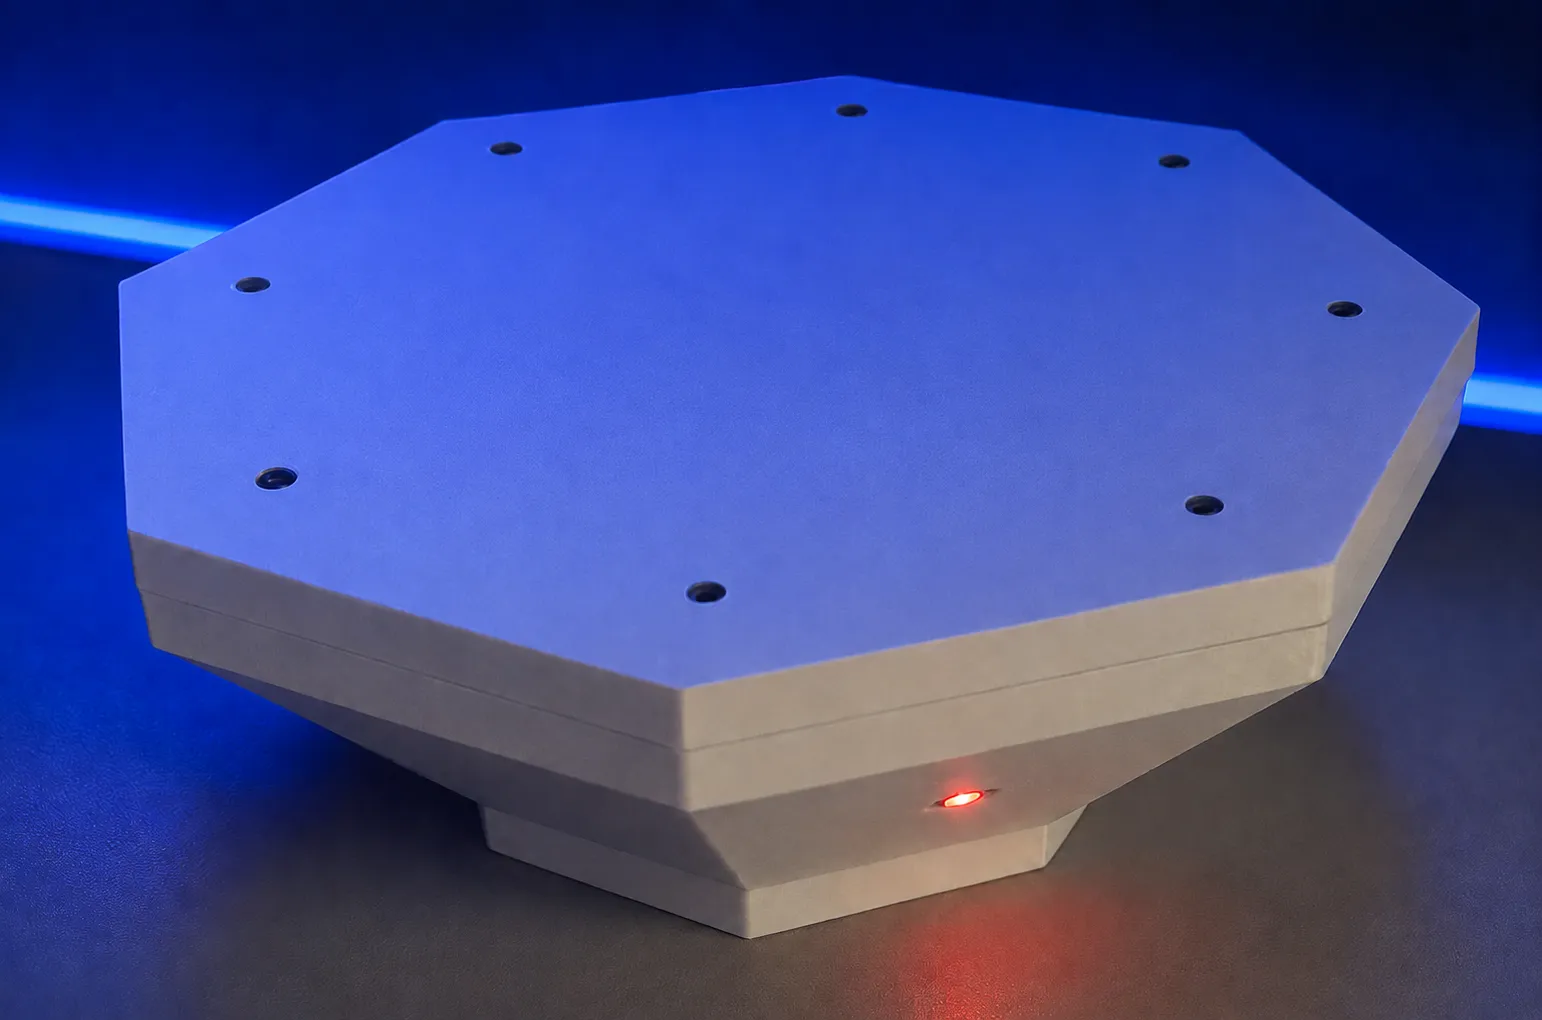
Die mechanische Plattform wurde um das akustische Array herum entwickelt, während Erfassungs- und Verarbeitungselektronik gezielt für synchronisierte Mehrkanalmessung ausgelegt wurden. Der vollständige Signalpfad ist Bestandteil des Knotens und nicht aus universellen Erfassungsmodulen zusammengesetzt.
Eigene Elektronik
Speziell entwickelte Erfassungs- und Verarbeitungshardware.
Synchronisiertes 8-Kanal-Array
Synchronisierte Mikrofonkanäle für richtungsabhängige akustische Verarbeitung.
Edge-Verarbeitung
Richtungsschätzung erfolgt lokal am Knoten.
Modulare mechanische Plattform
Mechanische Architektur, ausgelegt auf Array-Iterationen und zusätzliche Sensorkomponenten.
Von der Peilung zur Position
Ein Knoten schätzt die Richtung. Zwei synchronisierte Knoten ergeben eine Position.
Zwei Knoten Nachgewiesen
Jeder Knoten schätzt die Richtung derselben Quelle unabhängig. Zwei Peilungen von getrennten Standorten schneiden sich in einem Punkt: Eine Peilung ist eine Linie, und erst eine zweite Beobachtung macht daraus einen Ort.
Fünf Knoten Zielkonfiguration
Die geplante Konfiguration für das eingesetzte Produkt. Weitere synchronisierte Knoten liefern zusätzliche Beobachtungen derselben Quelle und verbessern geometrische Abdeckung, Redundanz und Konditionierung der Lösung. Das Lokalisierungsprinzip bleibt unverändert.
Zwei-Knoten-Prototyp · gemessen gegen eingemessene Referenz
Ein Zwei-Knoten-Array bestimmte die Position einer Quelle an einem bekannten, per Maßband eingemessenen Ort auf unter 2° Azimut und einstellige Prozentwerte in der Entfernung genau. Sieben Versuche, 2,4 m Knotenabstand, kontrollierte Bedingungen. Das ist das nachgewiesene Ergebnis, keine Feld- oder Einsatzreichweitenangabe.
Ein einzelnes Array liefert an jeder Stelle entlang einer Peilung dieselbe Messung; eine Position entsteht erst, wenn ein zweites Array von einem anderen Standort seine eigene Beobachtung beisteuert. Der Schritt von einem auf zwei Knoten ist der Punkt, an dem das verteilte Problem gelöst werden muss. Jenseits von zwei ist es Vervielfältigung: derselbe Knoten, dieselbe Schnittstelle, derselbe Solver.
Eine gemeinsame Zeitbasis über getrennte Knoten, im Haus entwickelt und gebaut
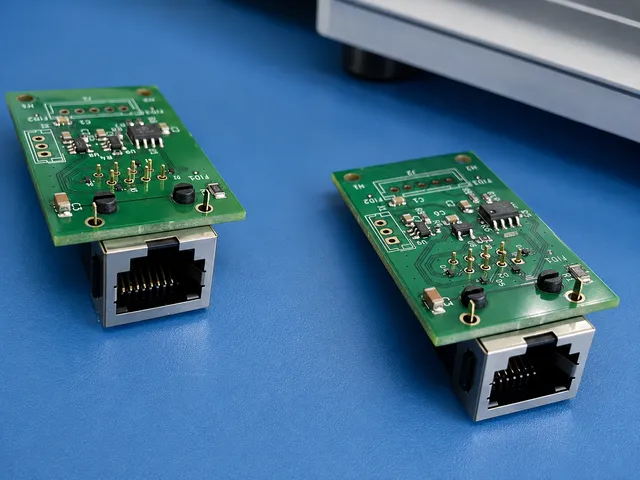
Zwei Peilungen schneiden sich nur dann am richtigen Punkt, wenn sie dieselbe Quelle im selben Moment beschreiben, und diese Garantie muss aus der Hardware kommen. Es ist der Teil eines verteilten Sensorsystems, der in einer Skizze unsichtbar bleibt und darüber entscheidet, ob die Skizze stimmt.
Diese Platinen wurden im Haus dafür entwickelt. Sie führen Erfassungstakt und Datenverbindung zwischen den Knoten als LVDS über gewöhnliche RJ45-Verkabelung: eine differentielle Kabelverbindung, die das Timing über 15 m zwischen getrennt versorgten Knoten hält.
Der Takt läuft über das Kabel, damit braucht das Netz weder Funk noch GNSS, um kohärent zu bleiben. Verteilte Systeme, die über die Luft oder über Satellitenzeit synchronisieren, erben alles, was mit diesen Signalen geschieht: Störung, Spoofing oder schlicht keine freie Sicht zum Himmel. Dieses System hält seine eigene Zeit auf seiner eigenen Verkabelung.
Die aktuelle Zwei-Knoten-Umsetzung nutzt diese Architektur direkt. Weitere Knoten erweitern dieselbe Schnittstelle, statt ein anderes Messprinzip zu erfordern.
Gemessene Leistung
Richtungsschätzung validiert gegen kontrollierte Referenzwerte und eine RTK-GPS-verfolgte Drohne.
Der aktuelle Prototyp wurde in zwei unabhängigen Tests bewertet: 197 kontrollierte Richtungsmessungen und ein Drohnenüberflug im Freien, referenziert gegen RTK-GPS.
Beide erfolgten im Nahbereich und validieren die Richtungsschätzung auf realer Hardware, nicht die Detektionsreichweite. Leistung auf größere Entfernung und Robustheit unter wechselnden Feldbedingungen sind Gegenstand der nächsten Feldkampagne.
- 1.44°Mittlerer absoluter Peilfehler197 kontrollierte Messungen · Median 0,3°Eine Quelle an vier eingemessenen Himmelsrichtungen, wiederholt gemessen. Belegt Genauigkeit und Streuung des Schätzers gegen einen bekannten Winkel.
- 2.3°Medianer PeilfehlerRTK-GPS-verfolgter Überflug im Freien · NahbereichEin bewegtes Fluggerät im Freien, referenziert gegen sein eigenes RTK-GPS-Log. Belegt, dass der Schätzer ein reales Ziel über eine sich ändernde Peilung verfolgt.
Wie gemessen wurde
Die Schrägentfernung betrug beim Überflug 3,2–6,2 m bei 3,1 m Höhe. Bedingungen: 20 km/h Wind mit Böen bis 46 km/h. 51 Schätzfenster über 26 s überlappender GPS-Abdeckung; 44 von 51 innerhalb von 10°.
Zwei Konstanten wurden einmalig gegen das GPS-Log bestimmt und über alle Fenster hinweg festgehalten: die Drehung des Arrays gegenüber der Kompassnordrichtung (+160°, in der Einsatzkonfiguration vom bordeigenen Digitalkompass geliefert) und ein Versatz von −4 s, der eine konstante Latenz zwischen der Zeitbasis der Audioaufnahme und der des Flugprotokolls ausgleicht. Die hier angegebene Genauigkeit ist damit die Genauigkeit der relativen Peilungsverfolgung; die absolute Kompassgenauigkeit hängt von der Nordreferenz des Knotens ab.
Sieben weitere Schätzfenster liegen nach dem Ende der GPS-Abdeckung und werden ausgeschlossen, statt sie gegen extrapolierte Referenzwerte zu bewerten.
Entwicklungshintergrund
Die hier veröffentlichten Messergebnisse stammen aus der eigenständigen Entwicklungsarbeit des Gründers Dr. Sulejman Skoko vor der Gründung der Nodomic UG (haftungsbeschränkt). Auf Grundlage dieser Erfahrungen entwickelt Nodomic eine neue Generation des Systems mit vollständig neu konzipierter Hardware, Leiterplatten, Gehäusen und Software. Entwicklung und Finanzierung erfolgen durch die Nodomic UG (haftungsbeschränkt).
Systemarchitektur
Eine modulare Sensorarchitektur, aufgebaut auf synchronisierter Erfassung, lokaler Verarbeitung und verteiltem Betrieb.
Akustisches Frontend
Synchronisierte MEMS-Mehrkanalerfassung liefert die Eingangsdaten für die Richtungsverarbeitung. Die Array-Geometrie lässt sich an Einsatz- und Integrationsanforderungen anpassen.
Edge-Verarbeitung
Signalaufbereitung, Detektion, Konfidenzschätzung und Richtungsverarbeitung erfolgen lokal an jedem Knoten.
Verteilte Verbindung
Eine gemeinsame Zeitreferenz und eine kabelgebundene Knoten-zu-Knoten-Datenschnittstelle erlauben es räumlich getrennten Knoten, Messungen in dasselbe Lokalisierungssystem einzubringen.
Umgebungskontext
Bewegungs- und Vibrationserfassung kennzeichnet mechanisch gestörte Messintervalle für die Qualitätsgewichtung. Temperatur- und Feuchtemessung unterstützt die Umgebungskompensation akustischer Messungen.
Sensorerweiterung
Das Systemkonzept unterstützt weitere Sensormodalitäten und behält die passive Akustik als primäre großflächige Hinweisebene bei.
Spezifikation des aktuellen Prototyps
Revision 2 im gebauten und getesteten Zustand. Dies sind die Bauteile der aktuellen Hardware, keine Vorgaben der oben beschriebenen Architektur; eine spätere Revision kann jedes davon ändern.
- Akustik 8 × digitale MEMS-Mikrofone (Infineon IM72D128) auf einem Teilkreis von 210 mm, gemeinsamer Takt, samplegenaue synchrone Erfassung
- Verarbeitung Edge-Controller der ESP32-P4-Klasse; TDOA- bzw. Richtungsschätzung; Spektral- und Detektionsverarbeitung auf dem Gerät
- Knotenkopplung Im Haus entwickelte Takt- und Datenverteilerplatinen: LVDS über RJ45, validiert über eine 15-m-Kabelstrecke ohne beobachtete Datenfehler
- Umgebung 6-Achsen-IMU für Bewegung und Vibration; Temperatur- und Feuchtemessung zur Schallgeschwindigkeitskompensation
Entwicklungsstand
- Eigene Sensorhardware: drei eigene Leiterplattenentwürfe im Haus entwickelt, bestückt und in Betrieb genommen (Erfassungsplatine, Mikrofonträger sowie Takt- und Datenverteilung)
- Richtungsschätzung mit einem Knoten: validiert gegen kontrollierte Referenzwerte und eine RTK-GPS-verfolgte Drohne
- Synchronisierter Mehrknotenbetrieb: zwei räumlich getrennte Knoten über eine 15 m lange Takt- und Datenkabelstrecke, ohne beobachtete Datenfehler im validierten Test
- Verteilte Lokalisierung: Positionsbestimmung als Machbarkeitsnachweis gegen gemessene Referenzwerte gezeigt
- Feldkampagne im Freien: Charakterisierung der Leistung über Entfernung, Zieltypen, Wind und Hintergrundgeräusch
- Reichweitencharakterisierung: belastbare Reichweitenbereiche unter definierten akustischen Umgebungen ermitteln
- Skalierung auf mehrere Knoten: synchronisierten Mehrknotenbetrieb bis zur Zielkonfiguration umsetzen
- Neuentwicklung der nächsten Systemgeneration: neue Hardware, zusätzliche Sensorik, aktive Nachführung
Wofür wir Wavegrasp entwickeln
Drei Arten von Standorten mit demselben Bedarf: eine Drohne früh zu bemerken, auch eine, die kein Funksignal sendet.
Kritische Infrastruktur
Frühwarnung vor Drohnen über Kraftwerken, Umspannwerken, Wasserversorgern und Industrieanlagen, bei Tag und Nacht, als passive Schicht rund um den Perimeter.
Was Wavegrasp hier beiträgt
Energie- und Wasserstandorte sind groß, weitläufig und nachts oft unbesetzt, sodass eine Drohne darüber leicht unbemerkt bleibt. Knoten entlang des Perimeters melden rund um die Uhr, dass eine Drohne da ist und ungefähr wo, und diese Meldung lässt sich an die Leitwarte oder an die vorhandenen Kameras weitergeben. Wavegrasp bringt keine eigenen Funkaussendungen auf das Gelände.
Flughäfen, Häfen und öffentliche Orte
Drohnen nahe Start- und Landebahnen, Häfen, Stadien und Justizvollzugsanstalten. Passive Sensorik fügt Orten voller Funk und Radar keine weiteren Aussendungen hinzu.
Was Wavegrasp hier beiträgt
Flughäfen und Häfen arbeiten mit Funk und Radar, die nicht gestört werden dürfen; ein Sensor, der nichts aussendet, lässt sich dort leichter ergänzen. Justizvollzugsanstalten haben mit Drohnen zu tun, die Schmuggelware über die Mauer bringen, Stadien und Veranstaltungen mit Drohnen über Menschenmengen. Die erste Frage ist überall dieselbe: Ist eine Drohne da, und wohin muss die Sicherheit schauen?
Verteidigung und Sicherheit
Militärische Liegenschaften und Stellungen im Feld, wo ein Sensor sich nicht verraten darf und GNSS oder Funk nicht selbstverständlich sind.
Was Wavegrasp hier beiträgt
Ein Sensor, der sendet, lässt sich über seine Aussendung finden; ein passiver verrät nichts. Drohnen auf vorprogrammierten Routen oder mit Steuerung über Glasfaser sind in heutigen Konflikten bereits im Einsatz und senden womöglich nichts, was ein Funkdetektor erfassen könnte. Wavegrasp-Knoten halten ihre gemeinsame Zeit über das eigene Kabel statt über Satelliten, sodass GNSS-Störungen ihr Timing nicht beeinträchtigen. Ihre Peilungen können Kameras, Radar oder andere vorhandene Systeme ausrichten.
Wer das baut
Jeder Teil davon (Schaltplan, Platinenlayout, Firmware und Signalverarbeitung) wurde im eigenen Haus entworfen und gebaut, nicht zugekauft und nicht ausgelagert. Die Physik und die mathematische Modellierung dahinter kommen aus dem wissenschaftlichen Rechnen. Die Praxis steckt in den Platinen oben: Layout, Beschaffung, Bestückung, Inbetriebnahme und das Überarbeiten einer Platine auf Basis dessen, was die Tests tatsächlich zeigten, bis hinunter zu 0,35 mm Pitch.
Mehr dazu, wer das hier baut →Beteiligen Sie sich an der Entwicklung
Wavegrasp ist in aktiver Entwicklung, und die nächste Generation nimmt gerade Gestalt an. Wir sind offen für Pilotstandorte, die das System unter realen Bedingungen testen möchten, für Integratoren, die eine passive Sensorschicht brauchen, und für Partner für gemeinsame Entwicklung oder Finanzierung. Technische Details über diese Seite hinaus teilen wir unter NDA.
Mit uns über Wavegrasp sprechen →